
chirurgie robotique et Planification 3D
La chirurgie robotique associe une planification personnalisée en trois dimensions à des outils de navigation ou à un bras robotisé. Elle peut être utilisée pour certaines opérations de prothèse du genou ou de la hanche. Le système apporte des repères au chirurgien, qui reste responsable de chaque étape de l’intervention.
La pertinence de cette assistance dépend de l’articulation, de l’anatomie, de l’intervention envisagée et de la technologie utilisée. La décision se prend après l’examen clinique, l’analyse des images et la discussion des bénéfices, des limites et des alternatives avec le patient.
COMPRENDRE LA PROTHÈSE PARTIELLE DU GENOU

-
C'est la zone située sur la face intérieure du genou et la plus fréquemment touchée par l'arthrose. Son usure peut provoquer une douleur interne et favoriser progressivement une déformation de la jambe.
-
Situé sur la face extérieure du genou, ce compartiment est moins fréquemment atteint. Son usure peut entraîner une douleur latérale et modifier progressivement l'axe de la jambe.
-
Cette articulation se situe entre la rotule et le fémur. Lorsqu'elle est touchée, la douleur apparaît souvent dans les escaliers, en position accroupie ou après être resté longtemps assis.
QUAND LA CHIRURGIE ROBOTIQUE PEUT-ELLE ÊTRE ENVISAGÉE ?
La chirurgie robotique peut être proposée lorsqu’une intervention pour prothèse est indiquée et qu’un système adapté est disponible. C’est l’indication de l’intervention elle-même qui doit d’abord être établie ; l’assistance robotique constitue ensuite une option technique à discuter.
- Une prothèse de genou est envisagée — Pour certaines prothèses totales ou partielles, un système peut aider à préparer et contrôler des paramètres de positionnement.
- Une prothèse de hanche est envisagée — Certains systèmes assistent la planification et le contrôle de paramètres liés à la pose de la prothèse.
- L’anatomie nécessite une planification particulière — La modélisation peut aider à préparer le geste lorsque la forme de l’articulation ou son alignement présentent des particularités.
- La technologie est adaptée au geste prévu — Le système utilisé doit correspondre à l’intervention, à l’équipement disponible et à l’évaluation du chirurgien.
L’assistance robotique n’est pas nécessaire pour tous les patients et ne rend pas une opération automatiquement indiquée. Une image ne suffit pas à décider : les symptômes, la gêne fonctionnelle, l’examen clinique, les traitements déjà essayés et les attentes du patient comptent aussi.
PRÉPARER L’INTERVENTION
La préparation comprend le bilan habituel de l’opération envisagée. Si le système nécessite une imagerie ou une planification spécifique, l’équipe explique au patient les étapes correspondantes.
BILAN PRÉOPÉRATOIRE
Le chirurgien évalue l’articulation et les examens déjà réalisés. Des images complémentaires peuvent être demandées selon la technique envisagée. Une consultation d’anesthésie et les examens préopératoires nécessaires sont organisés.
PLANIFICATION DE L’INTERVENTION
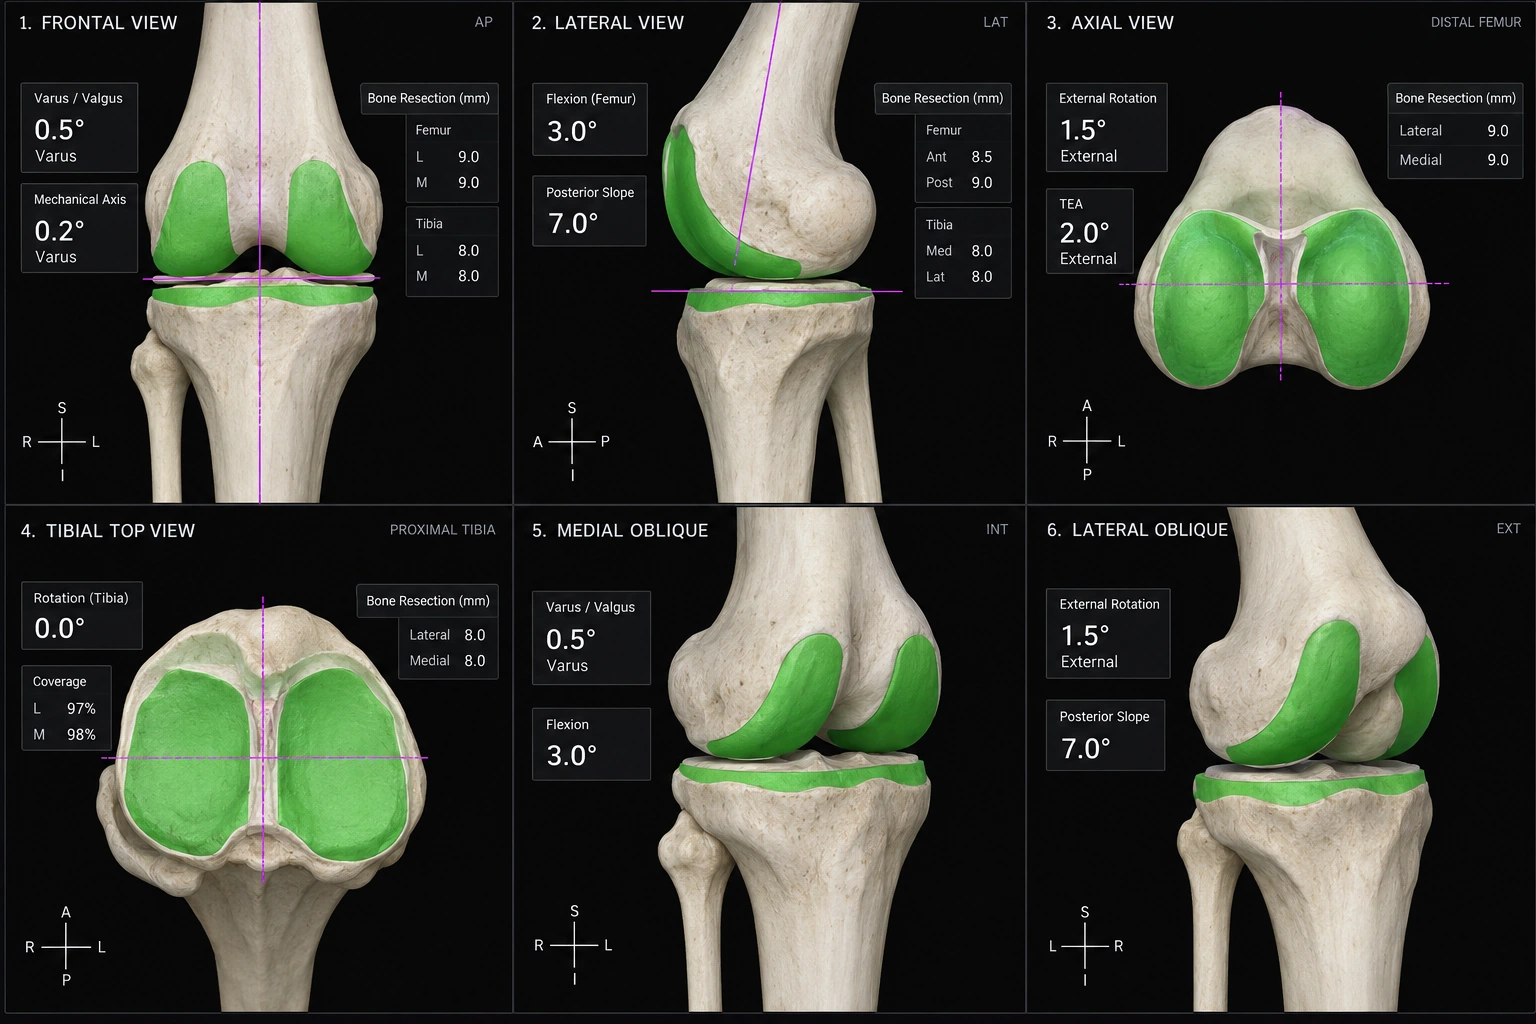
Les images et mesures utiles sont intégrées au système correspondant. Le chirurgien prépare les paramètres de l’intervention et vérifie que la technologie convient au geste prévu.
PRÉPARATION PHYSIQUE ET PRATIQUE
Le renforcement et la mobilité peuvent être travaillés avant l’intervention selon la situation. Il est utile d’anticiper le retour à domicile, les déplacements et l’aide éventuellement nécessaire durant les premiers jours.
CONSIGNES AVANT L’OPÉRATION
L’équipe précise les règles de jeûne, d’hygiène et d’arrivée à la clinique. Ne modifiez et n’arrêtez aucun médicament sans l’avis de l’équipe médicale.
COMMENT SE DÉROULE UNE INTERVENTION AVEC ASSISTANCE ROBOTIQUE ?
Le déroulement dépend de l’opération — par exemple une prothèse du genou ou de la hanche — et du système utilisé. Les étapes ci-dessous décrivent le principe général de l’assistance robotique ; elles ne signifient pas que chaque système fonctionne de la même manière.
INSTALLATION ET ANESTHÉSIE
Le patient est installé dans la position nécessaire à l’intervention. L’anesthésie est choisie avec l’anesthésiste en fonction de l’opération et de la situation médicale. L’équipe prépare la zone de façon stérile et vérifie l’identité du patient, le côté opéré et le plan prévu.
MISE EN PLACE DES REPÈRES
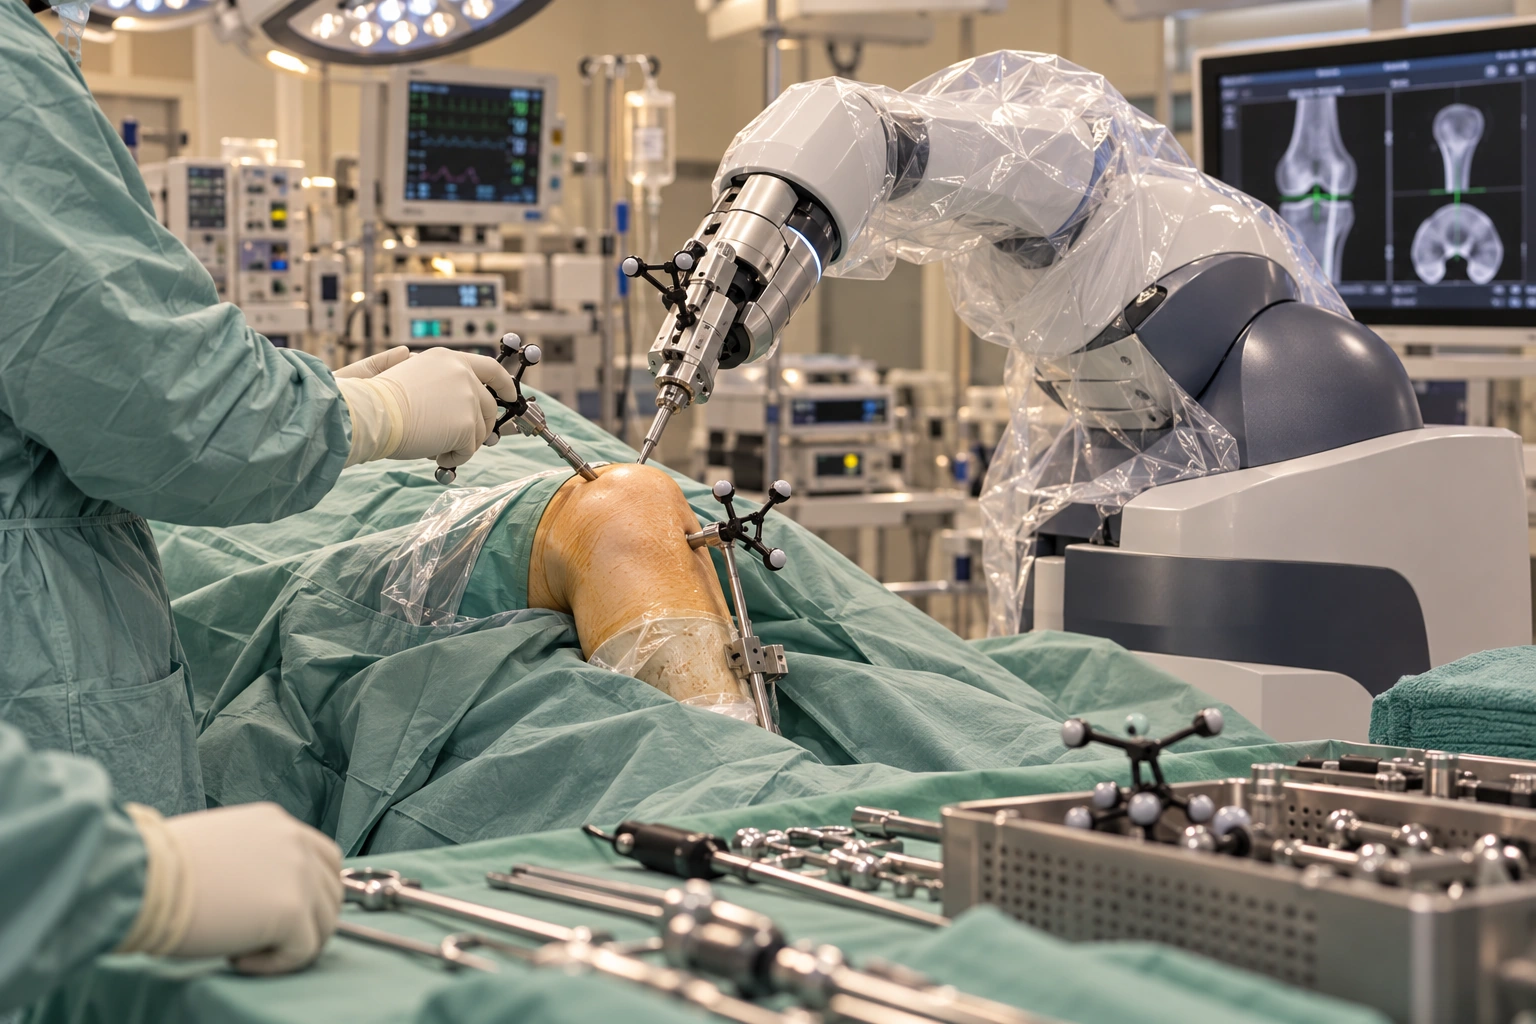
Selon la technologie, le chirurgien peut fixer de petits repères de navigation sur l’os ou enregistrer des points anatomiques avec des instruments spécifiques. Ces repères permettent au système de situer l’articulation et les instruments. La voie d’abord et les incisions restent celles nécessaires à l’intervention envisagée.
PLANIFICATION ET GESTE CHIRURGICAL PRINCIPAL
Le chirurgien confirme les données utiles et vérifie leur cohérence avec l’anatomie observée. Pour une prothèse, il prépare les surfaces osseuses et positionne les composants selon le plan retenu. Le système peut fournir des informations en temps réel ou guider certains instruments dans une zone définie. Le chirurgien tient et contrôle les instruments, réalise les coupes et ajuste le plan si les constatations pendant l’opération le justifient. La planification 3D ne détermine donc pas seule le geste final.
CONTRÔLE DU RÉSULTAT
Le chirurgien vérifie la position des composants et le fonctionnement de l’articulation selon les contrôles propres à l’intervention. La navigation peut fournir des mesures ou repères supplémentaires. Les contrôles cliniques et chirurgicaux restent déterminants.
FERMETURE ET FIN DE L’INTERVENTION
Une fois les vérifications terminées, l’équipe ferme les incisions, applique un pansement et utilise une attelle uniquement si l’intervention la nécessite. Le patient est ensuite conduit en salle de réveil.
La technologie assiste le geste : le chirurgien conserve la maîtrise de l’intervention.
Le type d’anesthésie, la durée, la durée d’hospitalisation et les contrôles effectués dépendent de l’intervention et du patient. Une planification 3D peut nécessiter une imagerie préalable supplémentaire, selon le système.
QUELLE PLACE POUR LA PLANIFICATION 3D ET LA CHIRURGIE ROBOTIQUE ?
La chirurgie robotique n’est pas une opération unique : c’est une assistance technique pouvant accompagner certaines interventions, en particulier la pose de prothèses articulaires. Les systèmes disponibles diffèrent par leurs méthodes de planification et de guidage.
Le choix dépend du geste à réaliser, des caractéristiques de l’articulation et de l’équipement utilisé. Une intervention conventionnelle peut aussi être indiquée : la technologie robotique n’est pas systématiquement nécessaire.
PLANIFICATION À PARTIR D’IMAGES
Certains systèmes utilisent un scanner préopératoire pour créer un modèle 3D personnalisé et préparer le positionnement des composants. Cela peut aider à anticiper le geste. L’examen supplémentaire et l’exposition aux rayonnements doivent être considérés selon la situation et le système.
PLANIFICATION À PARTIR DE MESURES PEROPÉRATOIRES
D’autres systèmes recueillent des repères pendant l’intervention sans nécessairement s’appuyer sur un scanner préopératoire. Le chirurgien enregistre des points anatomiques et évalue le mouvement de l’articulation. Les étapes et les informations obtenues varient selon la plateforme.
GUIDAGE ROBOTIQUE OU NAVIGATION
Un bras robotisé peut guider certains instruments dans des limites définies ; un système de navigation peut afficher la position des instruments et des repères anatomiques. Dans les deux cas, le chirurgien conduit le geste et reste responsable des décisions opératoires. Les systèmes ne sont pas interchangeables et ne s’appliquent pas à toutes les opérations.
TECHNIQUE CONVENTIONNELLE
La pose d’une prothèse peut aussi être réalisée avec des instruments conventionnels, sans assistance robotique. Le chirurgien discute cette option en fonction de l’indication, de l’anatomie, de la technologie disponible et des préférences éclairées du patient.
La technique retenue doit répondre à l’objectif clinique ; le recours à un outil robotique se discute au cas par cas.
APRÈS L’INTERVENTION : LES PREMIÈRES ÉTAPES
La récupération est principalement liée à l’intervention réalisée, et non au seul recours à une assistance robotique. Les consignes d’appui, de marche et de mobilisation sont précisées par l’équipe.
SALLE DE RÉVEIL ET DOULEUR
L’équipe surveille le réveil, les constantes et la douleur. Des traitements sont proposés selon les besoins, et les premiers contrôles dépendent de l’opération.
APPUI, MARCHE ET MOBILISATION
Après une prothèse, la marche peut souvent être reprise progressivement avec l’aide de béquilles ou d’un autre appui, selon les consignes du chirurgien et de la physiothérapie. L’appui et l’utilisation d’une éventuelle attelle dépendent du geste réalisé.
RETOUR À DOMICILE ET SURVEILLANCE
Le retour peut avoir lieu le jour même ou après une hospitalisation, selon l’intervention, l’état du patient et l’organisation des soins. L’équipe indique comment surveiller le pansement et la cicatrice, et quand prendre contact en cas de fièvre, d’écoulement, de douleur qui s’aggrave ou de gonflement inhabituel. Le contrôle postopératoire est fixé par l’équipe.
RÉÉDUCATION ET REPRISE DES ACTIVITÉS
La rééducation vise d’abord à maîtriser la douleur et le gonflement, à surveiller la cicatrisation, à récupérer progressivement la mobilité et à activer les muscles. Les exercices sont adaptés à la prothèse ou à l’intervention réalisée.
La progression peut inclure la mobilité, le renforcement, l’équilibre et le contrôle du mouvement. Le programme est ajusté au fil des séances selon la récupération et les consignes du chirurgien et du physiothérapeute.
La marche et les activités quotidiennes reprennent progressivement. La conduite, le travail sédentaire ou physique et les escaliers dépendent de la mobilité, de la sécurité des déplacements et de l’évolution individuelle.
La reprise du sport se fait par étapes, en tenant compte de la cicatrisation, de la force, de la mobilité et des activités envisagées. Elle doit être discutée avec l’équipe médicale, particulièrement pour les activités avec impacts ou changements rapides de direction.
La planification robotique ne fixe pas à elle seule le rythme de récupération : celui-ci dépend surtout de l’intervention et de son évolution.
RÉSULTATS ATTENDUS, LIMITES ET RISQUES
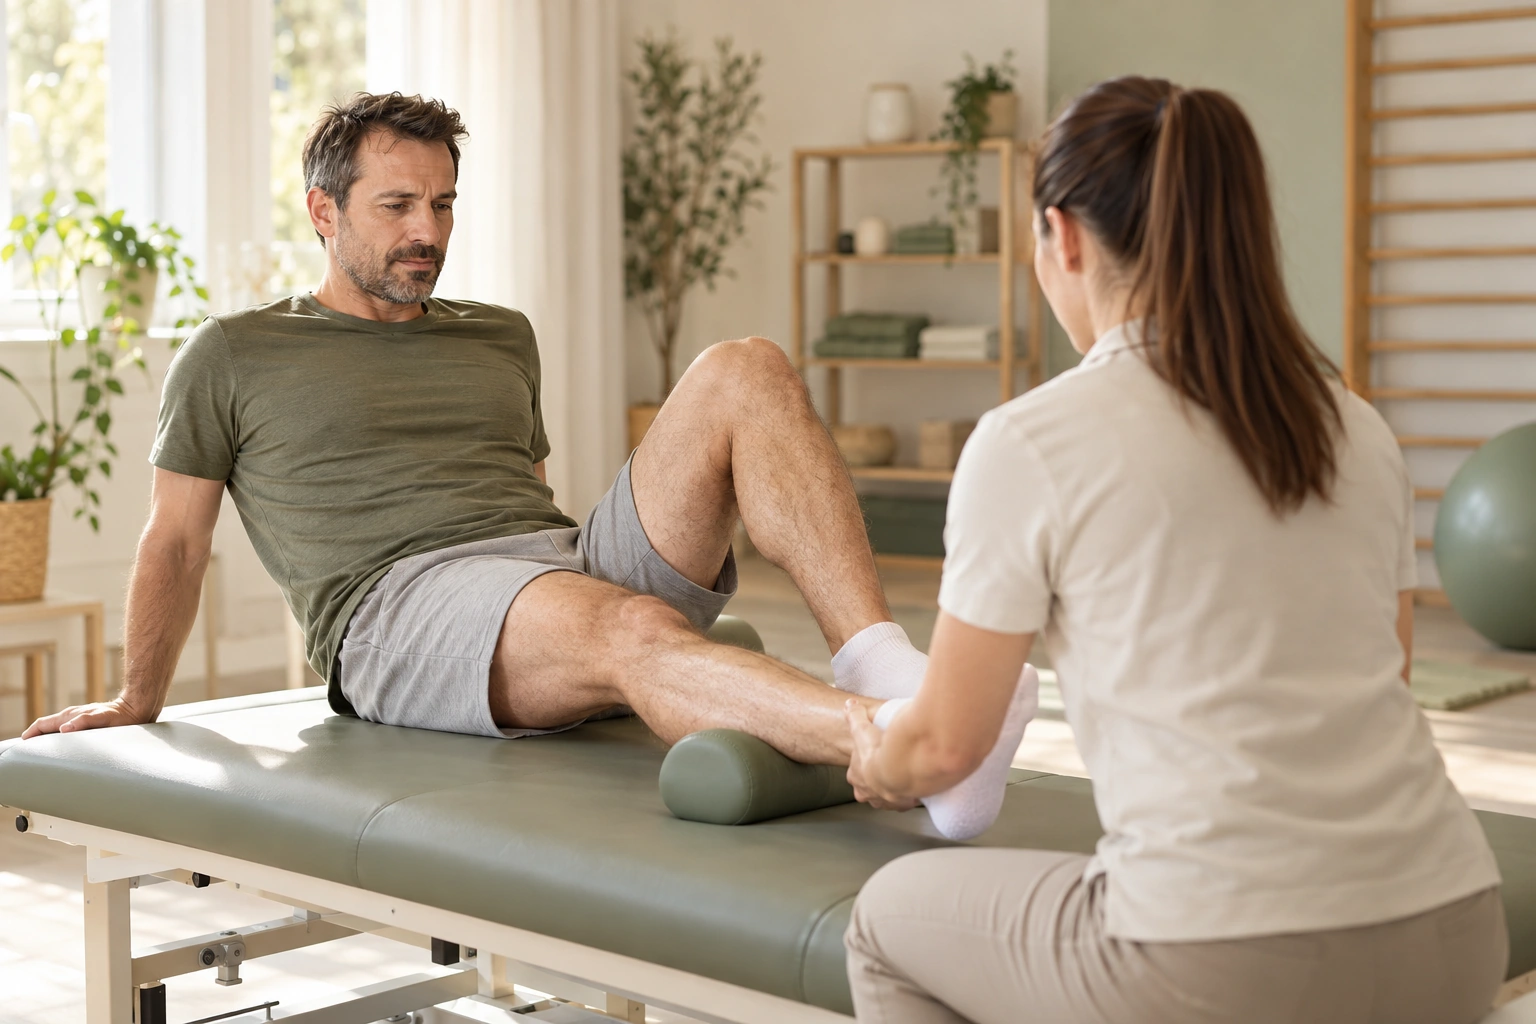
Après l’opération, le patient passe en salle de réveil où l’équipe surveille son état général, sa douleur et la circulation du membre opéré.
La reprise de l’appui, les exercices et la durée d’hospitalisation sont adaptés au geste réalisé, à l’état de santé et à la récupération initiale.
Objectifs et résultats attendus
La planification 3D et l’assistance robotique visent à aider le chirurgien à préparer et guider certains paramètres du geste. Elles peuvent contribuer à une planification personnalisée ou à un contrôle peropératoire supplémentaire. Elles ne garantissent pas une réduction de la douleur, une récupération plus rapide ni une durée de vie particulière de la prothèse. Les bénéfices cliniques dépendent de nombreux facteurs.
Limites
Le système dépend de la qualité des données et de leur adéquation à l’anatomie observée. La planification peut être ajustée pendant l’opération. L’assistance robotique n’est pas adaptée à toutes les situations et ne remplace pas l’expérience du chirurgien ni le suivi postopératoire.
Risques et complications
Les risques principaux sont ceux de l’intervention elle-même : infection, hématome, phlébite, raideur, douleur persistante ou problème de cicatrisation. Selon la plateforme, l’imagerie supplémentaire ou la fixation de repères peut comporter des risques spécifiques, que le chirurgien doit expliquer. Une complication peut nécessiter des soins supplémentaires ou, plus rarement, une nouvelle intervention.
La technologie peut apporter une aide au geste ; elle ne supprime ni les limites ni les risques de la chirurgie.
UNE PRISE EN CHARGE ADAPTÉE À CHAQUE PATIENT
Deux patients ayant une atteinte similaire ne relèvent pas nécessairement de la même intervention ni du même système d’assistance. La chirurgie robotique se discute après avoir confirmé qu’une opération est justifiée.
Le Dr Benoît Coulin prend en compte l’âge fonctionnel, l’anatomie, l’importance de l’atteinte, la qualité des tissus, le niveau d’activité, le métier, les problèmes associés, les traitements antérieurs et les objectifs personnels du patient.
La technique, le moment de l’intervention et le programme de récupération sont ensuite adaptés à ces éléments. La discussion porte aussi sur les alternatives conventionnelles, les bénéfices attendus et les limites de chaque option.
« La technologie doit s’intégrer à une stratégie de soins adaptée à chaque patient. »
QUESTIONS FRÉQUENTES
La chirurgie robotique est-elle adaptée à votre situation ?
Un examen clinique et l’analyse de l’imagerie permettent de confirmer l’indication opératoire et de discuter la technique la plus adaptée, avec ou sans assistance robotique.
